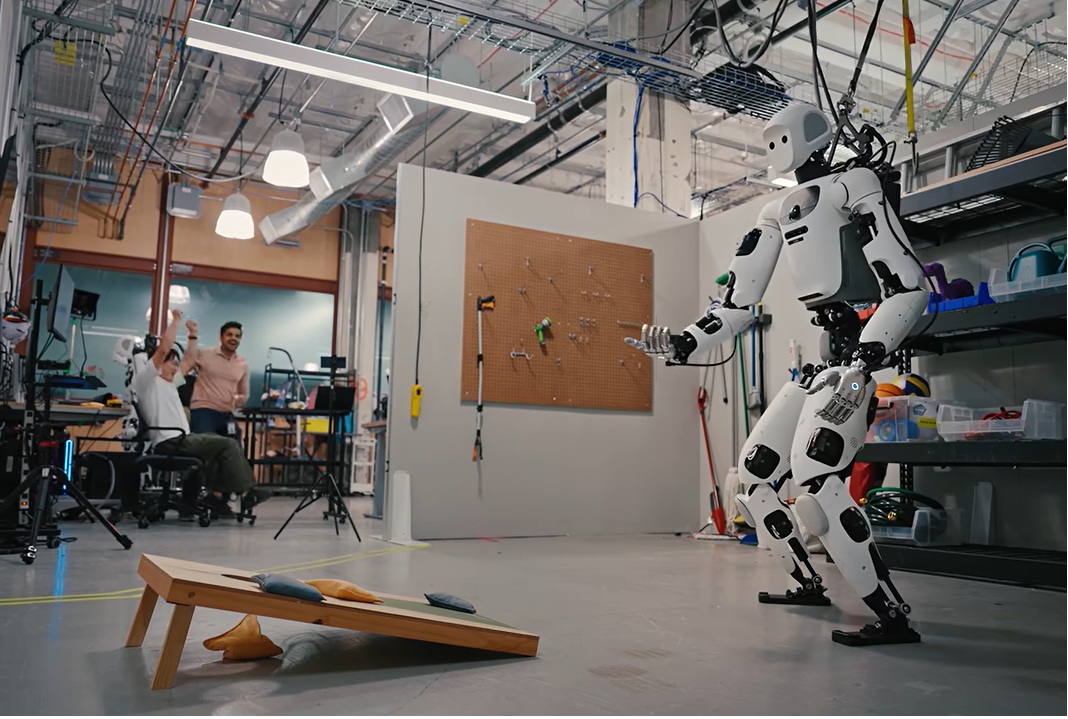
Představte si, že robotovi ukážete obyčejné video člověka házejícího pytlík na terč (oblíbenou hru cornhole) a on se tuto fyzickou dovednost naučí sám pouze z obrazu. Sci-fi? Výzkumníci z Google DeepMind ukázali, že s jejich nejnovějším modelem Gemini 4 Argon je to realita!
Humanoidní robot Apollo 2 od společnosti Apptronik dokázal na reálném hardwaru trefit terč sedmkrát za sebou bez jediného zaváhání.
Jak funguje magie s názvem Video-to-Sim-to-Real?
Tradiční programování fyzických pohybů pro roboty trvá inženýrům celé týdny manuálního modelování a nastavování. Google však předvedl revoluční postup zvaný Video-to-Sim-to-Real, který tento proces zkracuje na několik hodin:
Pozorování člověka: Model Gemini 4 Argon analyzoval video lidského švihu ruky a okamžitě namapoval pohyb a moment uvolnění pytlíku na klouby robota.
Fyzikální simulace: Pomocí vlastních kamer robot zaměřil terč a model vytvořil přesnou fyzikální simulaci prostředí v programu MuJoCo, kde si hod tisíckrát vyzkoušel „nanečisto“.
Přenos na realitu a jemné ladění: Vytrénovaný pohyb přenesli do skutečného robota Apollo 2, který na základě dopadu prvních pytlíků korigoval bod uvolnění, dokud nedosáhl 7 perfektních zásahů za sebou.
Proč je to obrovský skok pro umělou inteligenci?
Nová AI Gemini 4 Argon, kterou Google představil 13. října, dosáhla až 87 % v testu Embodied Reasoning, který měří schopnost rozumět 3D prostoru a fyzikálním problémům.
Obrovská úspora času: Namísto týdnů ručního kódování trval celý proces přípravy jen pár hodin.
Nekonečné množství dat: Jako tréninková data pro roboty teď mohou sloužit miliony obyčejných videí lidí na internetu.
Pokročilá platforma: Robot Apollo od Apptroniku se již dnes testuje v gigantech jako Mercedes-Benz či Jabil, přičemž podobné AI modely dokážou zvýšit úspěšnost robotických úkonů z 56 % až na 75 %.
Jaké jsou limity a co bude dál?
Je třeba otevřeně říct, že šlo o interní výzkumnou demonstraci v kontrolovaných podmínkách. Google zatím nezveřejnil přesnou vzdálenost terče ani to, kolik neúspěšných pokusů robot potřeboval před šňůrou sedmi zásahů.
Ukazuje se však jasný trend: hranice mezi virtuálním světem simulací a reálnou fyzickou prací robotů se rozplývá rychleji, než jsme si mysleli.
Podívejte se na přiložené video z tréninku a dejte nám v komentářích vědět: Myslíte si, že se roboti brzy naučí jakoukoli lidskou činnost jen z sledování videí na YouTube?